
En 2 HK luftkompressor som slår ut en 20 A bryter på en kald morgen er ikke en defekt motor. Det er elektrisk motorfysikk som gjør akkurat det den skal gjøre: en enfaset kondensator-startvikling trekker kraftig låst rotorstrøm, og kald olje i veivhuset øker dreiemomentet som trengs for å få pumpen opp i hastighet. Endre startmetode eller motordesign, og den plagsomme turen forsvinner.
Dette eksemplet er grunnen til at denne artikkelen eksisterer. Det korte svaret bak er dette: dreiemoment kommer fra Lorentz-kraften som virker på strømførende ledere, hastighet kommer fra balansen mellom forsyningsspenning og bak-EMF rotoren genererer, og alt du betaler for i effektivitet er en kamp mot kobber- og jerntap.
Resten av artikkelen gjør disse tre utsagnene til spesifikasjonene du sammenligner hver dag – rammestørrelse, servicefaktor, dreiemoment på låst rotor, isolasjonsklasse og effektivitetsbånd – og flagger stedene der fysikken rutinemessig blir feillest under valg.
Hva elektrisk motorfysikk faktisk styrer
Hvert tall på et motordataark er det synlige resultatet av et lite sett med fysiske forhold. Når du kan matche et feltsymptom til det underliggende prinsippet, slutter utvalget å være gjetting.
| Prinsipp | Hva det betyr inne i maskinen | Hvor det vises på papiret |
|---|---|---|
| Lorentz-kraft (F = B·I·L) | Strøm som flyter i en leder inne i et magnetfelt opplever en kraft; påført ved rotorradius, blir denne kraften dreiemoment. | Nominelt dreiemoment, dreiemoment med låst rotor, sammenbruddsmoment. |
| Faradays lov og tilbake EMF | Ledere som beveger seg gjennom et felt genererer en spenning som motsetter forsyningen, så rotoren må bremse litt før nettostrømmen kan flyte. | Ulasthastighet kontra fullasthastighet, prosentslipp. |
| Lenz lov | Induserte strømmer motsetter seg alltid endringen som skapte dem, og det er grunnen til at rotoren jager det roterende feltet i stedet for å kjøre ut av det. | Rotasjonsretning, det harde taket ved synkron hastighet. |
| Roterende magnetfelt | Tre strømmer forskjøvet 120 grader produserer et felt med konstant størrelse som sveiper rundt statoren med synkron hastighet. | Glatt dreiemoment, lav vibrasjon, iboende selvstartende. |
| Fasedeling | En enfaset forsyning gir et pulserende felt uten rotasjon; en hjelpevikling pluss kondensator skaper en andre fase slik at feltet kan snu. | Startmoment, innkoblingsstrøm, kondensatorklassifisering, start versus kjøreviklinger. |
| Magnetisk metning | Jern kan bare bære så mye fluss; forbi kneet på B-H-kurven, kjøper ekstra strøm nesten ikke noe ekstra dreiemoment. | Spenningstoleranse, og hvorfor lavspenning overopphetes i stedet for å reduseres. |
Tre lover som avgjør om en motor starter og hvordan den går
Dreiemoment er en kraft i en radius, ikke et markedsføringsnummer
Motormoment er Lorentz-kraften multiplisert med rotorradius og lederantall, og det er grunnen til at dreiemomentet stiger med strømmen - men bare til jernet mettes eller viklingen overopphetes. Den eneste setningen forklarer formen til hver turtall-momentkurve du noen gang vil lese.
For en NEMA Design B-motor ligger dreiemomentet med låst rotor vanligvis på rundt 150 til 200 prosent av det nominelle dreiemomentet og sammenbruddsmomentet rundt 200 til 300 prosent. En vifte eller sentrifugalpumpe trenger nesten ingenting ved null hastighet, så den starter lett. En lastet transportør, en stempelpumpe eller en luftkompressor som kjemper mot kald olje kan trenge 200 prosent eller mer for å bryte seg bort. Når en applikasjon stopper, er ikke det nyttige spørsmålet "er motoren stor nok?" men "hvilket punkt på dreiemomentkurven svikter?"
 Dryppsikker enfase kondensatorstartmotor Enfaset kondensatorstart ODP-motor, 1/3–2 HK over NEMA 56/140T-rammer, egnet for utstyr som trenger brytemoment på enfasetilførsel. Se produkt →
Den praktiske veien til mer utbrytende dreiemoment på en enfaset forsyning er en kondensatorstartdesign: en stor elektrolytisk kondensator i hjelpeviklingen leverer det ekstra startmomentet, og faller så ut når rotoren snur.
Tilbake EMF setter driftspunktet
En motor akselererer til spenningen den genererer internt nesten kansellerer forsyningsspenningen. Den genererte spenningen er tilbake EMF, og den lille resten er det som faktisk driver strømmen gjennom viklingen for å lage dreiemoment. Hastighet er derfor styrt av frekvens og poltelling, ikke av belastning:
| polakker | Synkron hastighet (60 Hz) | Typisk full-last hastighet | Veiledende slip |
|---|---|---|---|
| 2 | 3600 rpm | 3450-3520 rpm | 2,2–4,2 % |
| 4 | 1800 rpm | 1725-1760 rpm | 2,2–4,2 % |
| 6 | 1200 rpm | 1140-1170 rpm | 2,5–5,0 % |
| 8 | 900 rpm | 850-880 rpm | 2,2–5,6 % |
Skli er ikke en defekt; det er mekanismen som lar strømmen flyte i det hele tatt. Men det er også en lastmåler. En motor som kjører med 1 prosent slip er nesten ubelastet og kjører med en dårlig effektfaktor. En motor som kjører langt forbi merkeskiltet er overbelastet og konverterer forskjellen til rotorvarme.
Spenning oppfører seg med samme logikk. Fordi bakre EMF skalerer med hastighet og feltstyrke, må en motor med 90 prosent av nominell spenning trekke merkbart mer strøm for å holde samme akselmoment. Den ekstra strømmen blir til kobbertap, og viklingen går varmere akkurat i det øyeblikket forsyningen er svakest.
Tre faser roterer; en fase må lures til å rotere
En enfaset vikling produserer et felt som pulserer langs én akse i stedet for å rotere, så ved stillstand utvikler den null netto dreiemoment og rotoren starter aldri av seg selv. Ved å legge til en hjelpevikling og en kondensator forskyves den viklingens strøm med omtrent 90 elektriske grader, og skaper et andre felt forskjøvet i rom og tid - nok til å starte rotasjon. Etter det bærer hovedviklingen belastningen og hjelpeviklingen blir enten inne som en kjørevikling eller faller ut gjennom en sentrifugalbryter eller relé.
Trefasemotorer trenger ikke noe av det trikset. Tre viklinger 120 grader fra hverandre skaper et felt med konstant størrelse som roterer med synkron hastighet, så start er iboende, dreiemomentet er jevnt, og det er ingen kondensator som svikter i feltet. Hvis du vil ha det detaljerte bildet av den rotasjonen, se hvordan en trefasemotor fungerer .
 Trefaset fraksjonell hestekrefter Premium Effektivitetsmotor Tre-fase motor med høyeffektiv fraksjonell hestekrefter med 48–56 rammer, ODP IP23-kapsling og ingen startkondensator; visning for lett industridrift. Se produkt →
Trefasemotorer med brøkhestekrefter er den klareste demonstrasjonen: samme akseleffekt, mindre ramme, høyere startmoment og ingen startkondensator noe sted i materiallisten.
Enkeltfase eller trefaset: Hva fysikken koster deg
Hvis trefase kraft er tilgjengelig ved installasjonen, er en trefasemotor nesten alltid det beste ingeniørvalget – mindre ramme, høyere startmoment, lavere strøm per hestekrefter og merkbart mindre vibrasjon.
| Karakteristisk | Enfase | Trefase |
|---|---|---|
| Startmoment | Avhenger helt av viklingsdesign og kondensatordimensjonering; kan være sterk, men er aldri ensartet | Iboende og konsekvent, typisk 150-200 % av nominelt dreiemoment |
| Startstrøm | Høy inrush, forverret av kondensatorbytte | Høy, men forutsigbar, vanligvis 6-8 ganger nominell strøm |
| Rammestørrelse for lik HP | Større, fordi det pulserende feltet sløser med aktivt materiale | Mindre og lettere til samme vurdering |
| Vibrasjon og støy | Dobbel-linje-frekvenspulsering er innebygd i designet | Roterende felt med konstant størrelse, mye jevnere |
| Effektivitetstak | Lavere og premium effektivitet er vanskeligere å sertifisere | Høyere; IE2- og IE3-bånd er rutinemessig oppnåelige |
| Feltvedlikehold | Kondensatorer, brytere og releer er slitasjeartikler | Færre forbruksdeler, lengre serviceintervaller |
Hvor fysikken blir til varme: tap og effektivitet
Ikke all elektrisk inngang blir akselkraft, og underskuddet er ikke ett tap, men fire familier som oppfører seg forskjellig når last og hastighet endres.
De fire tapsfamiliene
- Stator kobbertap (I²R) — proporsjonal med strøm i kvadrat, så den klatrer bratt med belastning og med eventuelle spenningsunderskudd.
- Rotor kobber tap — proporsjonal med slip, og det er grunnen til at en overbelastet motor varmes opp raskere enn dens nåværende avlesning tilsier.
- Tap av jern — hysterese og virvelstrømmer i kjernen, omtrent konstant når motoren er aktivert, selv uten belastning.
- Mekanisk tap — lagerfriksjon og vind, små, men alltid tilstede og følsomme for smøring og ventilasjon.
- Tap av løslast — lekkasjefluks og harmoniske effekter som er vanskelige å beregne og enkle å undervurdere.
Effektivitet er akselkraft delt på inngangseffekt, så hvert av disse tapene er en direkte skatt. Det forklarer også en reell designavveining: en motor med førsteklasses effektivitet er ikke en standardmotor med bedre maling. Den bruker vanligvis mer aktivt materiale - en lengre kjerne, mer kobber, elektrisk stål med lavere tap og et tettere luftgap - nettopp for å angripe disse tapene.
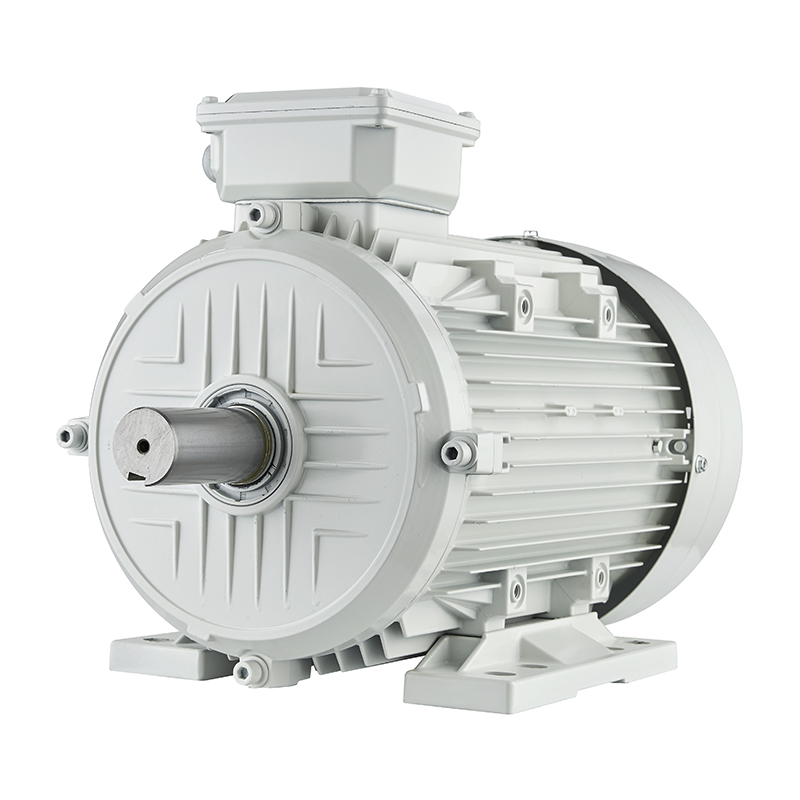 IEC IE3 Premium Efficiency Motor Series IEC IE3 førsteklasses motorserie fra 0,75–37 kW, 2/4/6-polet, TEFC IP55; se for reduserte tap over maskinens levetid. Se produkt →
Det er begrunnelsen bak IEC IE3 premium effektivitetsdesign: det ekstra materialet betales av reduserte tap over maskinens levetid, ikke av et markedsføringskrav.
Temperatur er der dette blir dyrt. Isolasjonssystemer er klassifisert for en maksimal hot-spot-temperatur, og en mye brukt tommelfingerregel er at isolasjonslevetiden halveres omtrent for hver 10 °C med vedvarende drift over den nominelle grensen. To motorer med samme typeskilt hestekrefter kan derfor ha svært forskjellig levetid hvis den ene sitter på 1,05 servicefaktor kontinuerlig og den andre går på tomgang på halv last.
Fem fysikkmisoppfatninger som forårsaker dårlige motoriske valg
- "En større motor er alltid tryggere." En overdimensjonert motor kjører med svært lav slip og lav effektfaktor, og trekker magnetiseringsstrøm som den aldri konverterer til arbeid. Resultatet er en varmere, mer støyende og mindre effektiv installasjon.
- "Flere hestekrefter betyr automatisk mer startmoment." Startmomentet er satt av rotordesign og viklingsarrangement, ikke av hestekrefter alene.
- "Forsyningsspenning betyr knapt, siden motoren trekker det den trenger." Lavere spenning betyr mer strøm for samme dreiemoment, og det underskuddet blir direkte til kobbertap og varme.
- "Slip betyr at motoren svikter." Slip er den normale mekanismen som lar strømmen flyte. Bare slip utover merkeskiltverdien signaliserer overbelastning.
- «Effektivitet påvirker kun strømregningen». Tap fremstår som varme, og varme er det som forkorter isolasjonslevetiden, lagerfettets levetid og til slutt hele maskinen.
Vanlige spørsmål: Elektromotorfysikk i dag-til-dag valg
Hvorfor trekker en motor seks til åtte ganger nominell strøm ved oppstart?
Ved stillstand beveger ikke rotoren seg, så tilbake EMF er null og det eneste som begrenser strømmen er viklingsimpedansen, som er liten. Når rotoren akselererer, stiger tilbake EMF og strømmen faller mot løpeverdien. Det er grunnen til at en motor bruker mye lengre tid på å utløse en termisk overbelastning enn en magnetisk bryter - og hvorfor mykstarter og kondensatorstart-design finnes.
Betyr effektfaktoren noe om jeg blir fakturert i kilowatt?
Effektfaktor forteller deg hvor mye av strømmen som gjør nyttig arbeid. En lav effektfaktor betyr at den samme akselutgangen krever mer strøm, noe som betyr mer I²R-tap og et større leder- og bryterbehov. Verktøy straffer det ofte direkte, og selve motoren går varmere uansett.
Kan en 60 Hz motor kjøre på 50 Hz?
Volt per hertz er det styrende forholdet. Å redusere frekvensen uten å redusere spenningen presser kjernen proporsjonalt mot metning, og motoren trekker overdreven magnetiseringsstrøm og overopphetes. Hvis både spenning og frekvens faller sammen, går motoren saktere og kjøligere, men produserer mindre hestekrefter.
Hva betyr en 1,15 servicefaktor fysisk?
Det betyr at isolasjonen og den magnetiske kretsen kan tåle omtrent 15 prosent over nominell effekt uten å overskride deres termiske grenser, forutsatt nominell spenning, høyde og omgivelsestemperatur. Det er en margin for sporadiske topper eller uvanlige forhold, ikke en permanent lisens for å kjøre motoren på 115 prosent.
Er en 4-polet motor alltid bedre enn en 2-polet motor?
Nei. Topolede motorer er lettere og billigere per hestekrefter, men går raskere, sliter lagrene tidligere og er mer støyende. Firepolede motorer tilbyr en bedre balanse mellom hastighet, dreiemoment og mekanisk levetid, og det er grunnen til at de dominerer generelle industrielle applikasjoner.
Viktige takeaways
- Dreiemoment kommer fra Lorentz-kraften; hastighet kommer fra balansen mellom forsyningsspenning og tilbake EMF.
- Slip er funksjonelt, ikke en feil. Bruk den som en belastningsindikator mot merkeskiltverdien.
- Enfasemotorer trenger fasedeling for å starte; trefasemotorer starter iboende og går jevnere.
- Effektivitet er summen av kobber-, jern-, mekaniske og bortkommen tap - ved å redusere dem koster aktivt materiale på forhånd og betaler seg tilbake i varme og liv.
- Underdimensjonerte ledere, lavspenning og overbelastede servicefaktorer når alle samme mål: for høy viklingstemperatur.
Å dimensjonere en motorbrønn betyr å lese fysikken i stedet for hestekreftetiketten. Hvis du ønsker å sammenligne konkrete design mot disse prinsippene, WAYLEAD motorserie dekker enfase- og trefasemaskiner fra 1/10 til 20 HK i NEMA 48 til 250 rammer, så dreiemoment-, slip- og effektivitetsforskjellene beskrevet her kan kontrolleres mot ekte datablad i stedet for teori alene.


